jueves, 12 de junio de 2014

Conexión de sonda de Temperatura y Humedad al controlador Conuco

Aprovechando la nueva versión 2.6 del controlador, disponible en la página de descargasestán disponibles nuevas funciones y mejoras:

  • Se ha mejorado el rendimiento de varios puntos.
  • Se ha ampliado la función de detectar códigos de mandos vía radio, facilitando la conexión e integración de estos aparatos en el sistema, incluso sugiriendo el tipo de dispositivo:


Con los códigos detectados, es fácil configurar el dispositivo en la página correspondiente:


  • Sondas de temperatura y humedad de tipo DHT11, DHT21 y DHT22

Estas sondas miden ambas variables y envían los datos en formato digital. Se conectan a una de las entradas digitales del controlador


 y los datos se presentan por pares temperatura-humedad en el Panel:


jueves, 29 de mayo de 2014

Reparación de una prenda rota por un enganchón

El bolso abierto de este abrigo se enganchó con la manilla de una puerta y se produjo un destrozo bastante grande que arrancó casi completamente uno de los bolsillo y dejó la prenda inutilizable.


Aplicando las técnicas elementales de cosido y zurcido y con un poco de paciencia María lo ha reparado. En estos tiempos en que parece que nada pueda repararse es bueno comprobar que no se han perdido las habilidades y la paciencia necesarias.


Y aquí está el resultado. No es que haya quedado como si lo hubieran zurcido las monjas, pero para un pueblo, de noche, a oscuras y con los ojos cerrados puede valer...


martes, 29 de abril de 2014

Sobre las unidades remotas y otros

Hola a todos,

REMOTAS

hasta ahora, el método para enviar los datos desde las unidades remotas a la unidad principal consiste en que se fija un tiempo en cada remota (entre 15 y 60 segundos) y cada una envía sus datos con este período.

Ésto tiene algunos inconvenientes. Cuando el número de unidades remotas aumenta, también aumenta la posibilidad de colisiones y de retraso en el envío de datos

Estoy modificando el mecanismo, de tal manera que sea la unidad principal la que pida los datos a cada una de las unidades remotas con períodos prefijados para cada una de ellas. Así, las remotas solamente transmitirán cuando los solicite la principal. La excepción es el cambio de estado de las entradas digitales, que sí generan el envío de su nuevo estado.

La idea es que ésto sea configurable desde la web. Ahora mismo, ya es posible inhibir el envío de los datos de una unidad remota, para ello hay que poner a "0" el valor del período de actualización:


Con esta configuración se inhibiría el envío de datos desde el nodo 1.


OTROS


El valor 926 indica el número de bytes libres en memoria y sólo es importante para el programador.
El valor 41 es más importante si se quiere controlar algo y es el número de veces que se ejecuta el programa en 1 segundo.

Este valor es variable, ya que depende del número de programaciones, de las veces que se refresque la página web, etc.

Masterserver v 2.5

La versión 2.5 de Masterserver está disponible para descarga.

Soluciona errores:

  • Fallos en la programación de eventos, cuando la salida era una señal local.

Nuevas funciones:
  • Posibilidad de ver los ficheros existentes en la tarjeta SD, visualizarlos, descargarlos o borrarlos.
  • Hacer y recuperar una copia de seguridad de la EEPROM sobre un fichero en la tarjeta SD. Tanto la copia como la recuperación tardan unos 180 segundos, sea paciente...El fichero tiene un nombre fijo: backup.bin.

  • Se ha mejorado la función de búsqueda de unidades remotas de radio ("Busca nodos"). Ahora hay 2 modos posibles, en el modo "Explorar", se hace un barrido por todos los nodos de primero y segundo nivel para detectar su presencia. En el modo "Probar nodo", se hace un "ping" sobre un solo nodo tantas veces como reintentos se indique.
Ésto es el resultado de "Explorar"

y ésto el resultado de "Probar nodo"


Falta todavía mejorar esta utilidad, pero de momento ya es útil para la gestión de los nodos remotos.

Ramón


viernes, 11 de abril de 2014

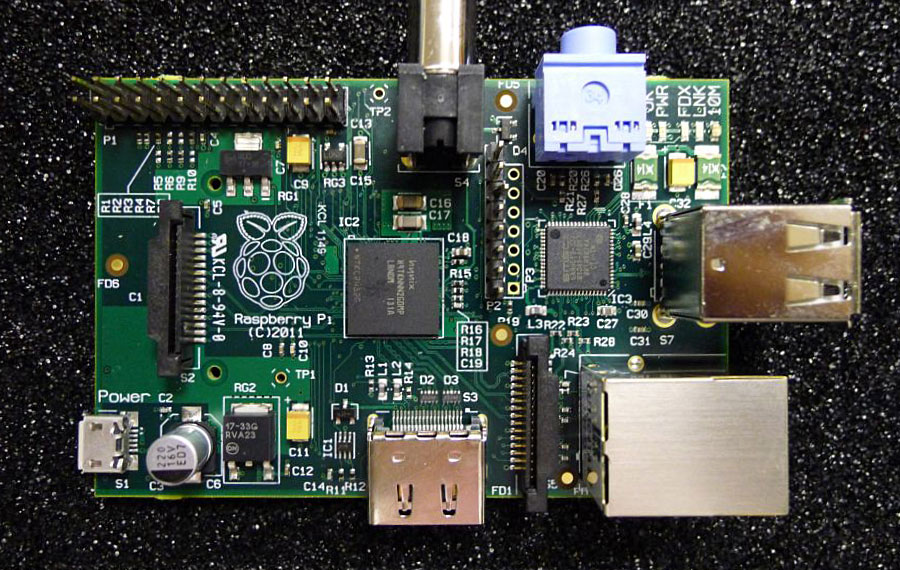
Mango en una Raspberry

Estamos probando como funciona Mango en una placa Raspberry. Se trata de un microordenador del tamaño de una cajetilla de tabaco y de bajo coste que funciona con Linux, podeís ver el sitio web AQUÍ.


Las primeras pruebas son, más o menos, satisfactorias si se utiliza por un sólo usuario, como complemento al Conuco Server para obtener datos estadísticos, gráficas, etc...aunque tenemos algún problemilla y no se pueden ver todavía las vistas gráficas, pero sí el resto. Espero poder arreglarlo pronto.


Ramón

Novedades Conuco Server

Hola a todos,

Ya está disponible la versión actual del servidor en el sitio de descarga habitual AQUÍ.

Las principales  novedades son:

  • Se requiere el módulo de memoria EEPROM 24LC512, no funcionará sin él. Ha sido necesario añadirlo para disponer de memoria suficiente para todas las funciones que el estamos incorporando. Es una pequeña plaquita con un circuito integrado que se "pincha" en el módulo RTC, ya que ambos comparten el bus. Es un apaño hasta que podamos tener otra versión de placa con el zócalo incorporado.
  • Disponible español e inglés. Debe modificarse la línea 9 del programa:
    • #define EN        // para inglés
    • #define ES        // para español

  • Probada y funcional la función de protección usuario/contraseña.


  • Ya es posible cambiar el puerto del servidor desde el servidor web, sin necesidad de modificar el programa. 
  • Se ha incorporado la posibilidad de definir hasta 5 enlaces por el propio usuario, para tener acceso a los sitios más habituales. Se definen aquí 


 y se ven aquí


Que lo disfrutéis,

Ramón